



로봇 · 기사
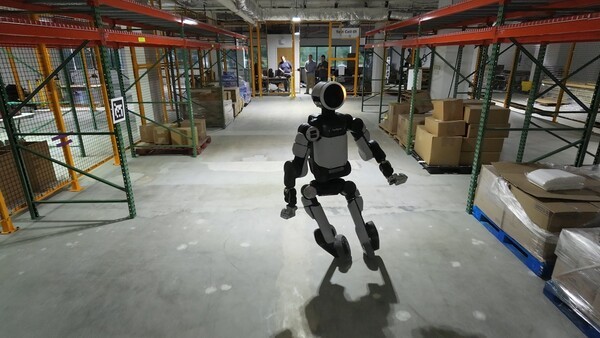
보스턴 다이내믹스, 바퀴 달린 아틀라스 실험 영상 공개
로봇신문 ·
한눈에 보기
보스턴 다이내믹스가 다리 대신 바퀴를 단 휴머노이드 로봇 아틀라스의 실험 영상을 공개했어요. 이 실험은 로봇이 다양한 지형에서 균형을 유지할 수 있는지 확인하려고 진행됐어요.
핵심 내용
- 회사는 바퀴 달린 아틀라스가 상용 제품이 아니라 연구용 테스트 제품이라고 밝혔어요.
- 평평한 곳에서는 바퀴로 빠르게 달리고, 장애물이 있으면 다리 관절을 써서 움직임을 바꿔요.
- 로봇의 동작은 시뮬레이션(가상 환경)에서 먼저 학습한 뒤 실제 로봇에 적용했어요.
- 같은 업계의 애질리티 로보틱스도 바퀴형 로봇을 검토하고 있다고 알려졌어요.
왜 중요할까요?
사람 모양 로봇이 바퀴와 다리를 함께 써서 여러 환경을 오가는 방향을 보여 주는 사례예요.
원문과 출처
美 보스턴 다이내믹스, 바퀴 달린 아틀라스 로봇 실험 영상 공개
로봇신문 · 11월 10일 23:55 KST
로봇신문에서 원문 읽기 ↗AI가 원문을 바탕으로 정리했어요. 틀린 내용이 있을 수 있어요. 저작권은 원 출처에 있어요. 로봇신문.
같은 소식을 전한 곳
같은 분야의 다른 소식
- MassRobotics, 보스턴 항구에 해양 로봇 시험 시설 짓는다
MassRobotics는 역사적인 보스턴 피시 피어에 해양 로봇 시설을 짓고 있어요. 이곳에서 스타트업들이 보스턴 항구에서 로봇을 만들고, 띄우고, 시험할 수 있어요. 매사추세츠 항만청(Massport)과 함께 공사가 진행 중이며, 2028년 초에 문을 열 계획이에요.
The Robot Report · 11월 21일 02:04 KST - 테슬라 FSD 기술설명서 단 2쪽…정부 "검토하기 어려울 만큼 미흡"
정부가 테슬라코리아의 FSD(감독형 완전자율주행) 특례 신청서가 검토하기 어려울 만큼 자료가 부족하다며 보완을 요구했어요. 국토교통부는 신청인이 요청한 자료에 구체적으로 답하지 않고 있다고 밝혔어요.
한겨레 · 11월 21일 00:09 KST - 로봇 토크 171화, 로봇 행동을 프로그래밍하는 법 이야기
로봇 토크 171화에서 클레어가 세바스티안 카스트로와 로봇의 작업 계획과 행동을 다루는 오픈소스 소프트웨어 개발에 대해 이야기했어요. 세바스티안은 로봇이 물건을 집고 옮기는 조작(매니퓰레이션) 분야를 전문으로 하는 독립 로봇 엔지니어예요.
Robohub · 11월 20일 22:33 KST - 머스크 “중국 열렬한 팬”…테슬라 중국 생산 늘린다고 밝혀
일론 머스크 테슬라 최고경영자가 도널드 트럼프 대통령의 아시아 순방에 동행해 중국 선전을 찾았어요. 머스크는 자신을 중국의 열렬한 팬이라고 소개하며 중국의 발전상을 칭찬했어요. 그는 중국 시장에서 줄고 있는 테슬라 판매를 두고 상하이 공장 생산을 늘리겠다고 밝혔어요.
한겨레 · 11월 20일 22:25 KST