
로봇기사
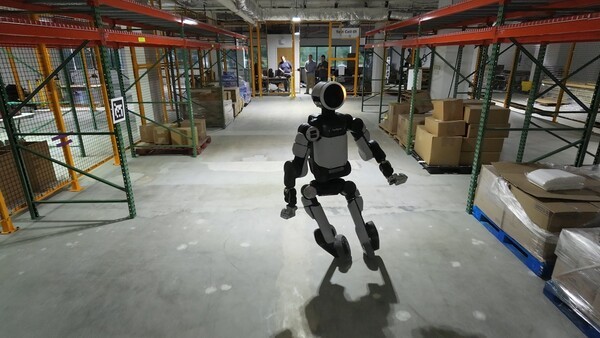
보스턴 다이내믹스, 바퀴 달린 아틀라스 실험 영상 공개
출처 로봇신문
한눈에 보기
보스턴 다이내믹스가 다리 대신 바퀴를 단 휴머노이드 로봇 아틀라스의 실험 영상을 공개했어요. 이 실험은 로봇이 다양한 지형에서 균형을 유지할 수 있는지 확인하려고 진행됐어요.
핵심만 콕콕
회사는 바퀴 달린 아틀라스가 상용 제품이 아니라 연구용 테스트 제품이라고 밝혔어요.
평평한 곳에서는 바퀴로 빠르게 달리고, 장애물이 있으면 다리 관절을 써서 움직임을 바꿔요.
로봇의 동작은 시뮬레이션(가상 환경)에서 먼저 학습한 뒤 실제 로봇에 적용했어요.
같은 업계의 애질리티 로보틱스도 바퀴형 로봇을 검토하고 있다고 알려졌어요.
왜 중요할까요?
사람 모양 로봇이 바퀴와 다리를 함께 써서 여러 환경을 오가는 방향을 보여 주는 사례예요.
점선 밑줄이 그어진 말을 누르면 용어 사전의 쉬운 풀이가 열려요.
원문 기사
美 보스턴 다이내믹스, 바퀴 달린 아틀라스 로봇 실험 영상 공개
로봇신문 · 2026년 11월 10일 오후 11:55 · irobotnews.com
로봇신문에서 원문 읽기이 요약은 AI가 원문을 읽고 쉬운 말로 정리했어요. 틀린 내용이 있을 수 있으니 정확한 내용은 원문에서 확인해 주세요. 기사의 저작권은 로봇신문에 있어요.