
로봇기사
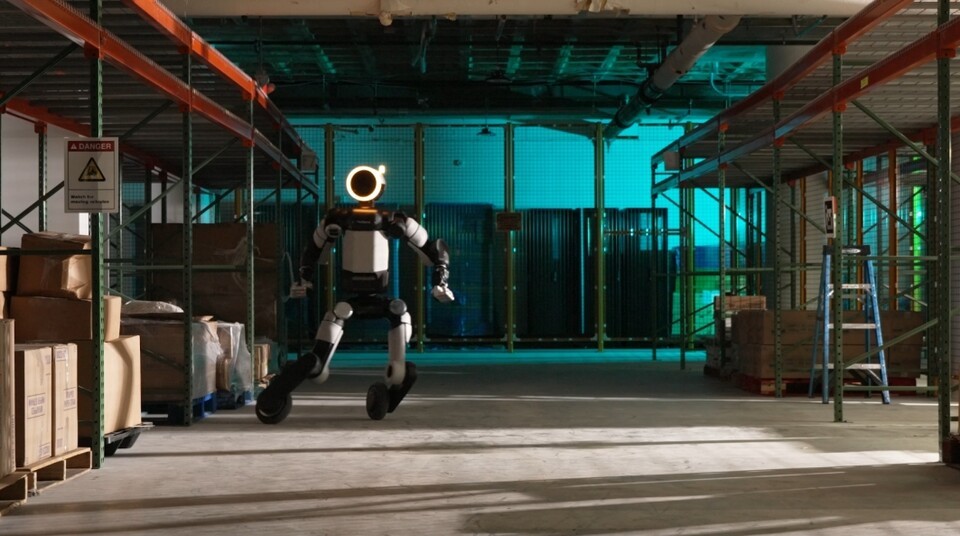
사람처럼 뛰던 아틀라스, 바퀴 달고 360도 점프
출처 엠투데이
한눈에 보기
보스턴다이나믹스가 휴머노이드 로봇 아틀라스의 발을 스쿠터용 바퀴로 바꿔 360도 회전 점프와 옆으로 빠르게 미끄러지는 이동을 보여 줬어요. 새 로봇을 만들려는 것이 아니라 모터와 전신 제어의 한계를 확인하려는 실험이에요.
핵심만 콕콕
기존 발목 구동장치는 그대로 두고 발 부분에 스쿠터 바퀴를 연결하는 어댑터만 더했어요.
바퀴 주행은 모터가 로봇 무게를 버티면서 높은 힘과 빠른 회전을 계속 내야 해서 모터를 시험하기에 좋아요.
강화학습(시행착오로 동작을 배우는 방식)으로 가상환경에서 수백만 번 학습한 뒤 실제 로봇에 옮겼어요.
360도 점프는 사람의 동작을 모션캡처해 따라 하도록 학습했고, 옆으로 미끄러지는 동작은 로봇이 바퀴를 굴리는 방법을 스스로 찾았어요.
왜 중요할까요?
로봇이 실제 현장의 극한 상황에서도 버틸 수 있는지 검증하는 과정으로, 이 결과는 일반 발을 쓰는 아틀라스에도 다시 적용돼요.
점선 밑줄이 그어진 말을 누르면 용어 사전의 쉬운 풀이가 열려요.
원문 기사
사람처럼 뛰던 아틀라스, 이번엔 바퀴 달고 360도 점프
엠투데이 · 2026년 11월 10일 오후 03:35 · autodaily.co.kr
엠투데이에서 원문 읽기이 요약은 AI가 원문을 읽고 쉬운 말로 정리했어요. 틀린 내용이 있을 수 있으니 정확한 내용은 원문에서 확인해 주세요. 기사의 저작권은 엠투데이에 있어요.