
로봇기사
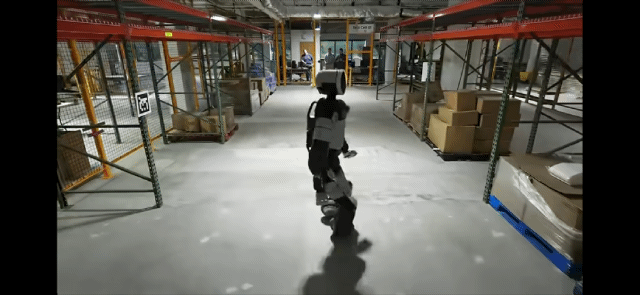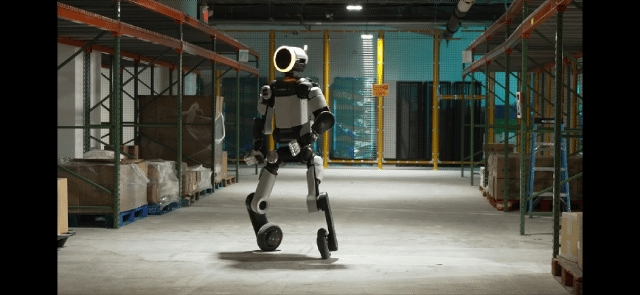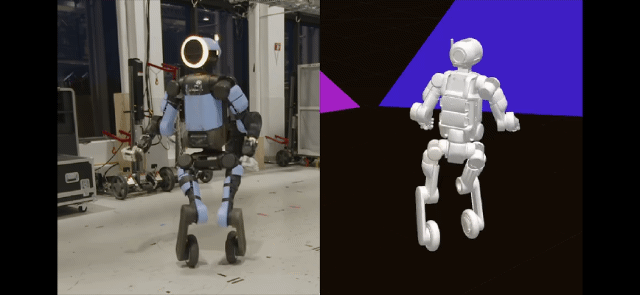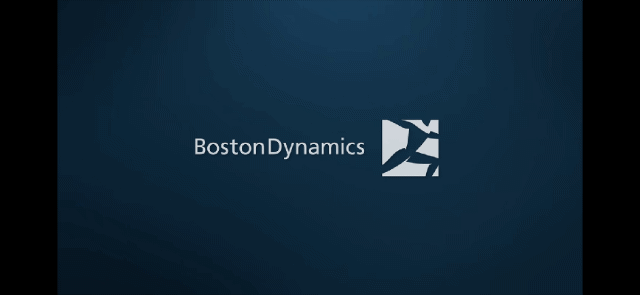
바퀴 달린 아틀라스, 360도 점프 성공
출처 뉴스1
한눈에 보기
보스턴다이나믹스의 휴머노이드 로봇 아틀라스가 발 대신 바퀴를 달고 한 바퀴 회전 점프에 성공했어요. 가상으로 먼저 익힌 동작을 실제 로봇에 옮겨 제어 기술을 확인했어요.
핵심만 콕콕
가상 공간에서 배운 동작을 실제 로봇에 적용해 검증했어요.
강화학습(시행착오로 동작을 익히는 AI 학습 방법)으로 익힌 동작을 구현했어요.
이번 시도는 모터와 전신을 함께 움직이는 제어 기술의 한계를 시험하는 목적이에요.
바퀴형 아틀라스는 연구용이며 별도 상용화 계획은 없다고 해요.
왜 중요할까요?
로봇이 얼마나 정교하고 복잡하게 움직일 수 있는지 보여 주는 사례라서 로봇 기술의 현재 수준을 가늠하는 데 도움이 돼요.
점선 밑줄이 그어진 말을 누르면 용어 사전의 쉬운 풀이가 열려요.
원문 기사
"발 대신 바퀴 달고 360도 점프"…현대차 아틀라스, 극한 동작 도전
뉴스1 · 2026년 11월 10일 오전 09:23 · news1.kr
뉴스1에서 원문 읽기이 요약은 AI가 원문을 읽고 쉬운 말로 정리했어요. 틀린 내용이 있을 수 있으니 정확한 내용은 원문에서 확인해 주세요. 기사의 저작권은 뉴스1에 있어요.
같은 소식을 전한 다른 곳
- The Robot ReportBoston Dynamics adds wheels to Atlas humanoid to test whole-body control
- 더구루보스턴다이내믹스 아틀라스, 바퀴 달고 달린다…전신제어 기술 고도화
- 아시아경제보스턴다이나믹스, 바퀴 단 아틀라스 공개…360도 회전 점프도 성공
- 인포스탁데일리“발 대신 휠 달고 360도 회전 점프” 아틀라스의 극한 도전
- 카매거진 CAR MAGAZINE“발 대신 휠 달고 360도 회전 점프” 아틀라스의 극한 도전
- 아시아투데이바퀴 달고 360도 공중회전…아틀라스, 액추에이터 한계에 도전
- 오토트리뷴보스턴다이나믹스, 휠 달린 아틀라스 공개... 360도 회전 점프 성공
- 오피니언뉴스보스턴다이나믹스 아틀라스, 바퀴 달고서 '공중 360도 회전 점프' 성공