
로봇기사
보스턴다이나믹스, 바퀴 단 아틀라스 공개…360도 회전 점프도 성공
출처 아시아경제
한눈에 보기
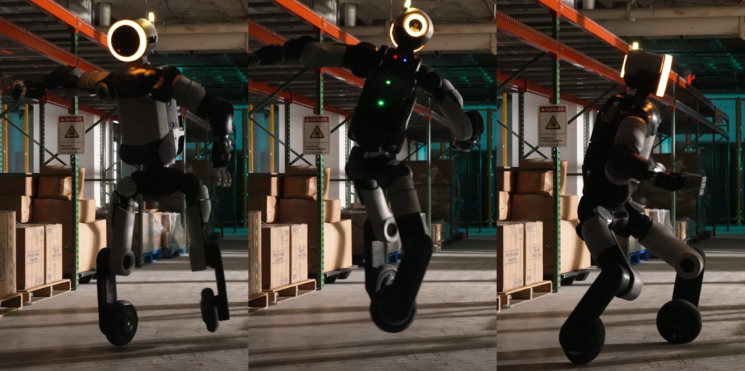
보스턴다이나믹스가 발 대신 바퀴를 단 휴머노이드 로봇 아틀라스를 공개했어요. 옆으로 빠르게 움직이고 공중에서 한 바퀴 돈 뒤 착지하는 모습을 영상으로 보여줬어요. 이 로봇은 판매용이 아니라 연구용이에요.
핵심만 콕콕
기존 발목 부분에 스쿠터 바퀴를 달아 만든 모델이에요.
가상환경에서 여러 동작을 반복 학습한 뒤 실제 로봇에 적용하는 방식을 썼어요.
회사는 360도 회전 점프를 첫 시도에 성공했다고 밝혔어요.
왜 중요할까요?
로봇이 바닥 상태가 달라져도 균형을 잡고 몸 전체를 조절하는 기술이 얼마나 발전했는지 보여주는 소식이에요.
점선 밑줄이 그어진 말을 누르면 용어 사전의 쉬운 풀이가 열려요.
원문 기사
보스턴다이나믹스, 바퀴 단 아틀라스 공개…360도 회전 점프도 성공
아시아경제 · 2026년 11월 10일 오전 08:59 · asiae.co.kr
아시아경제에서 원문 읽기이 요약은 AI가 원문을 읽고 쉬운 말로 정리했어요. 틀린 내용이 있을 수 있으니 정확한 내용은 원문에서 확인해 주세요. 기사의 저작권은 아시아경제에 있어요.
같은 소식을 전한 다른 곳
- The Robot ReportBoston Dynamics adds wheels to Atlas humanoid to test whole-body control
- 더구루보스턴다이내믹스 아틀라스, 바퀴 달고 달린다…전신제어 기술 고도화
- 인포스탁데일리“발 대신 휠 달고 360도 회전 점프” 아틀라스의 극한 도전
- 뉴스1"발 대신 바퀴 달고 360도 점프"…현대차 아틀라스, 극한 동작 도전
- 카매거진 CAR MAGAZINE“발 대신 휠 달고 360도 회전 점프” 아틀라스의 극한 도전
- 아시아투데이바퀴 달고 360도 공중회전…아틀라스, 액추에이터 한계에 도전
- 오토트리뷴보스턴다이나믹스, 휠 달린 아틀라스 공개... 360도 회전 점프 성공
- 오피니언뉴스보스턴다이나믹스 아틀라스, 바퀴 달고서 '공중 360도 회전 점프' 성공